
运动组关闭 (MGSD)
此信息适用于
CompactLogix
5370、ControlLogix
5570、Compact GuardLogix
5370、GuardLogix
5570、Compact GuardLogix
5380、CompactLogix
5380、ControlLogix
5580、GuardLogix
5580 和 ControlLogix 5590 控制器。运动组关闭 (MGSD) 指令用于使指定组中的所有轴强制进入关闭状态。轴的关闭状态会变为伺服关闭、驱动器输出禁用且运动控制模块的正常固态继电器触点断开(若适用)。轴组会保持关闭状态,直到执行组关闭复位指令或通过运动轴关闭 (MASD) 指令分别将各轴复位为止。
可用语言
梯形图
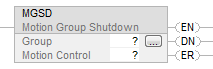
功能块
此指令不可用于功能块中。
结构化文本
MGSD(Group,MotionControl);
操作数
梯形图
操作数 | 类型 | 格式 | 说明 |
组 (Group) | MOTION_GROUP | 标签 | 要对其执行操作的轴组名称 |
运动控制 | MOTION_INSTRUCTION | 标签 | 用于访问指令状态参数的结构。 |
结构化文本
操作数 | 类型 | 格式 | 说明 |
组 (Group) | MOTION_GROUP | 标签 | 要对其执行操作的轴组名称 |
运动控制 | MOTION_INSTRUCTION | 标签 | 用于访问指令状态参数的结构。 |
有关结构化文本中表达式语法的详细信息,请参阅结构化文本语法。
MOTION_INSTRUCTION 结构
助记符 | 说明 |
.EN(使能)位 31 | 使能位,指示指令使能时间。该位保持置位,直到伺服消息传送完成后梯级输入条件变为假。 |
.DN(完成)位 29 | 完成位,指示指令已将轴组设为关闭运行状态。 |
.ER(错误)位 28 | 错误位,指令检测到错误时进行指示,如向伺服模块传送消息失败。 |
说明
MGSD 指令用于关闭驱动器输出、禁用指定组中所有轴的伺服环以及打开组中所有适用运动控制模块的所有相关正常触点。此操作会使所有轴组进入关闭状态。MGSD 指令仅需一个参数;仅需选择或输入要关闭的组即可。
MGSD 指令启动的另一项操作是清除正在进行的所有运动过程,以及将所有运动状态位清零。伴随着这一操作,命令还会将当前可能为组中各轴置位的所有运动指令 .IP 位清零。
MGSD 指令用于使目标轴组强制进入关闭状态。关闭状态的特性之一是会打开组的所有运动控制模块的正常固态继电器触点。此功能可用于断开控制各驱动器系统主电源的急停触点串。
关闭状态的另一特性是会阻止对组中的轴启动轴运动的所有指令执行。如果尝试执行此类指令,会发生执行错误。要成功启动运动,必须执行关闭复位指令之一。
要成功执行 MGSD 指令,必须已创建并配置目标组。
重要提示:
由于指令执行需要多个近似更新才能完成请求,因此可能需要执行多次扫描。完成 (.DN) 位不会立即置位,而仅在请求完成后置位。
此外,MGSD 指令支持取消运动驱动启动 (MDS) 指令。这包括将 MDS“正在处理”(.IP) 位清零,以及将运动状态属性中的 DirectVelocityControlStatus 位和 DirectTorqueControlStatus 位清零。
此为跳变指令:
- 在继电器梯形图中,每次要执行该指令时,梯级输入条件均会由假切换为真。
- 在结构化文本中,为指令设置限定条件,以便仅在出现跳变时才执行此指令。
主轴驱动速度控制 (MDSC) 和 MGSD 指令
组关闭时:
- 组关闭时,主轴驱动轴控制 (MDAC) 和主轴驱动协调控制 (MDCC) 指令的 IP 位会复位。
- 轴在组关闭后停止时,MDAC 和 MDCC 指令的 AC 位复位。
- MGS 指令会清除后续所有单个和协调运动指令的待处理主轴。
影响数学状态标志
否
严重/轻微故障
没有特定于此指令的故障。有关操作数相关的故障,请参阅 通用属性。
执行
梯形图
条件/状态 | 执行的操作 |
预扫描 | .EN、.DN、.ER 和 .IP 位设置为假。 |
梯级输入条件为假 | 如果 .DN 或 .ER 位为真,则 .EN 位设置为假。 |
梯级输入条件为真 | .EN 位设置为真,指令执行。 |
后扫描 | 不适用 |
结构化文本
条件/状态 | 执行的操作 |
预扫描 | 请参阅“梯形图”表中的“预扫描”行。 |
正常执行 | 请参见“梯形图”表中的“梯级输入条件为假”行,然后参见“梯级输入条件为真”行。 |
后扫描 | 请参见“梯形图”表中的“后扫描”行。 |
错误代码
有关运动指令,请参阅 运动错误代码 .ERR。
扩展错误代码
“扩展错误代码”针对许多指令通用的“错误代码”提供指令特定的附加信息。有关运动指令,请参阅 运动错误代码 .ERR。
状态位
MGSD 单轴状态位变化
位名称 | 状态 | 含义 |
ServoActionStatus | 假 | 轴处于伺服关闭状态,伺服环处于未激活状态。 |
DriveEnableStatus | 假 | 轴驱动器使能输出处于未激活状态。 |
ShutdownStatus | 真 | 轴处于关闭状态。 |
AccelStatus | 假 | 轴未处于加速状态。 |
DecelStatus | 假 | 轴未处于减速状态。 |
GearingLockStatus | 假 | 轴未处于锁定状态。 |
JogStatus | 假 | 轴未处于点动状态。 |
MoveStatus | 假 | 轴未处于运动状态。 |
GearingStatus | 假 | 轴未处于传动状态。 |
HomingStatus | 假 | 轴未处于归零状态 |
DirectVelocityControlStatus | 假 | 轴不受直接速度控制。 |
DirectTorqueControlStatus | 假 | 轴不受直接转矩控制。 |
示例
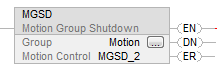
输入条件为真时,控制器会使 group1 中的所有轴强制进入关闭运行状态。
梯形图
结构化文本
MGSD(Motion,MGSD_2);
提供反馈